

- トップページ
-
ヒューマノイド ロボットの未来を設計する: JIECANG の「フルドメイン」軽量ジョイント ソリューション
数ブラウズ:0 著者:サイトエディタ 公開された: 2026-09-18 起源:パワード


ロボットの関節が縮小するにつれ、軽量化は単に使用する材料を減らすだけではなく、トランスミッション、熱管理、精度のバランスを完全に再調整する必要があります。 Jiecang Linear Motion がロータリー アクチュエータをどのように再定義しているかをご覧ください。
パラダイム シフト: 「減速機」から「統合ジョイント ユニット」へ
ロボットのロータリー ジョイントに対する従来のアプローチ (単にモーターと減速機を組み合わせるだけ) は、高度なヒューマノイド ロボット工学にとっては時代遅れになりつつあります。モーター、ギア、エンコーダー、通信インターフェイス、ブレーキが限られたスペースに詰め込まれている場合、重量、トルク、剛性、放熱、信頼性などの指標が絡み合ったシステムになります。
最近開催された第 2 回ヒューマノイド ロボット ジョイント モジュール イノベーション フォーラムで、JIECANG ロボット アクチュエータ ビジネス センターの共同ゼネラル マネージャー兼シニア エンジニアである Miaojiang Ding 氏が、当社の「フルドメイン軽量」哲学を紹介しました。核となるメッセージは?真の技術の進歩は、これらの要素を単一の一貫した設計フレームワーク内で最適化することにあります。
JIECANG の製品マトリックスには、CAN、CAN FD、RS485、および EtherCAT インターフェイスと統合された高調波、遊星、およびサイクロイド回転モジュールが含まれます。これらは単に製品の異なる層ではありません。これらは、エンジニアリング上のさまざまな課題に対して設計されたソリューションです。
1. 構造革新:ダブルスチールホイールハーモニックドライブ
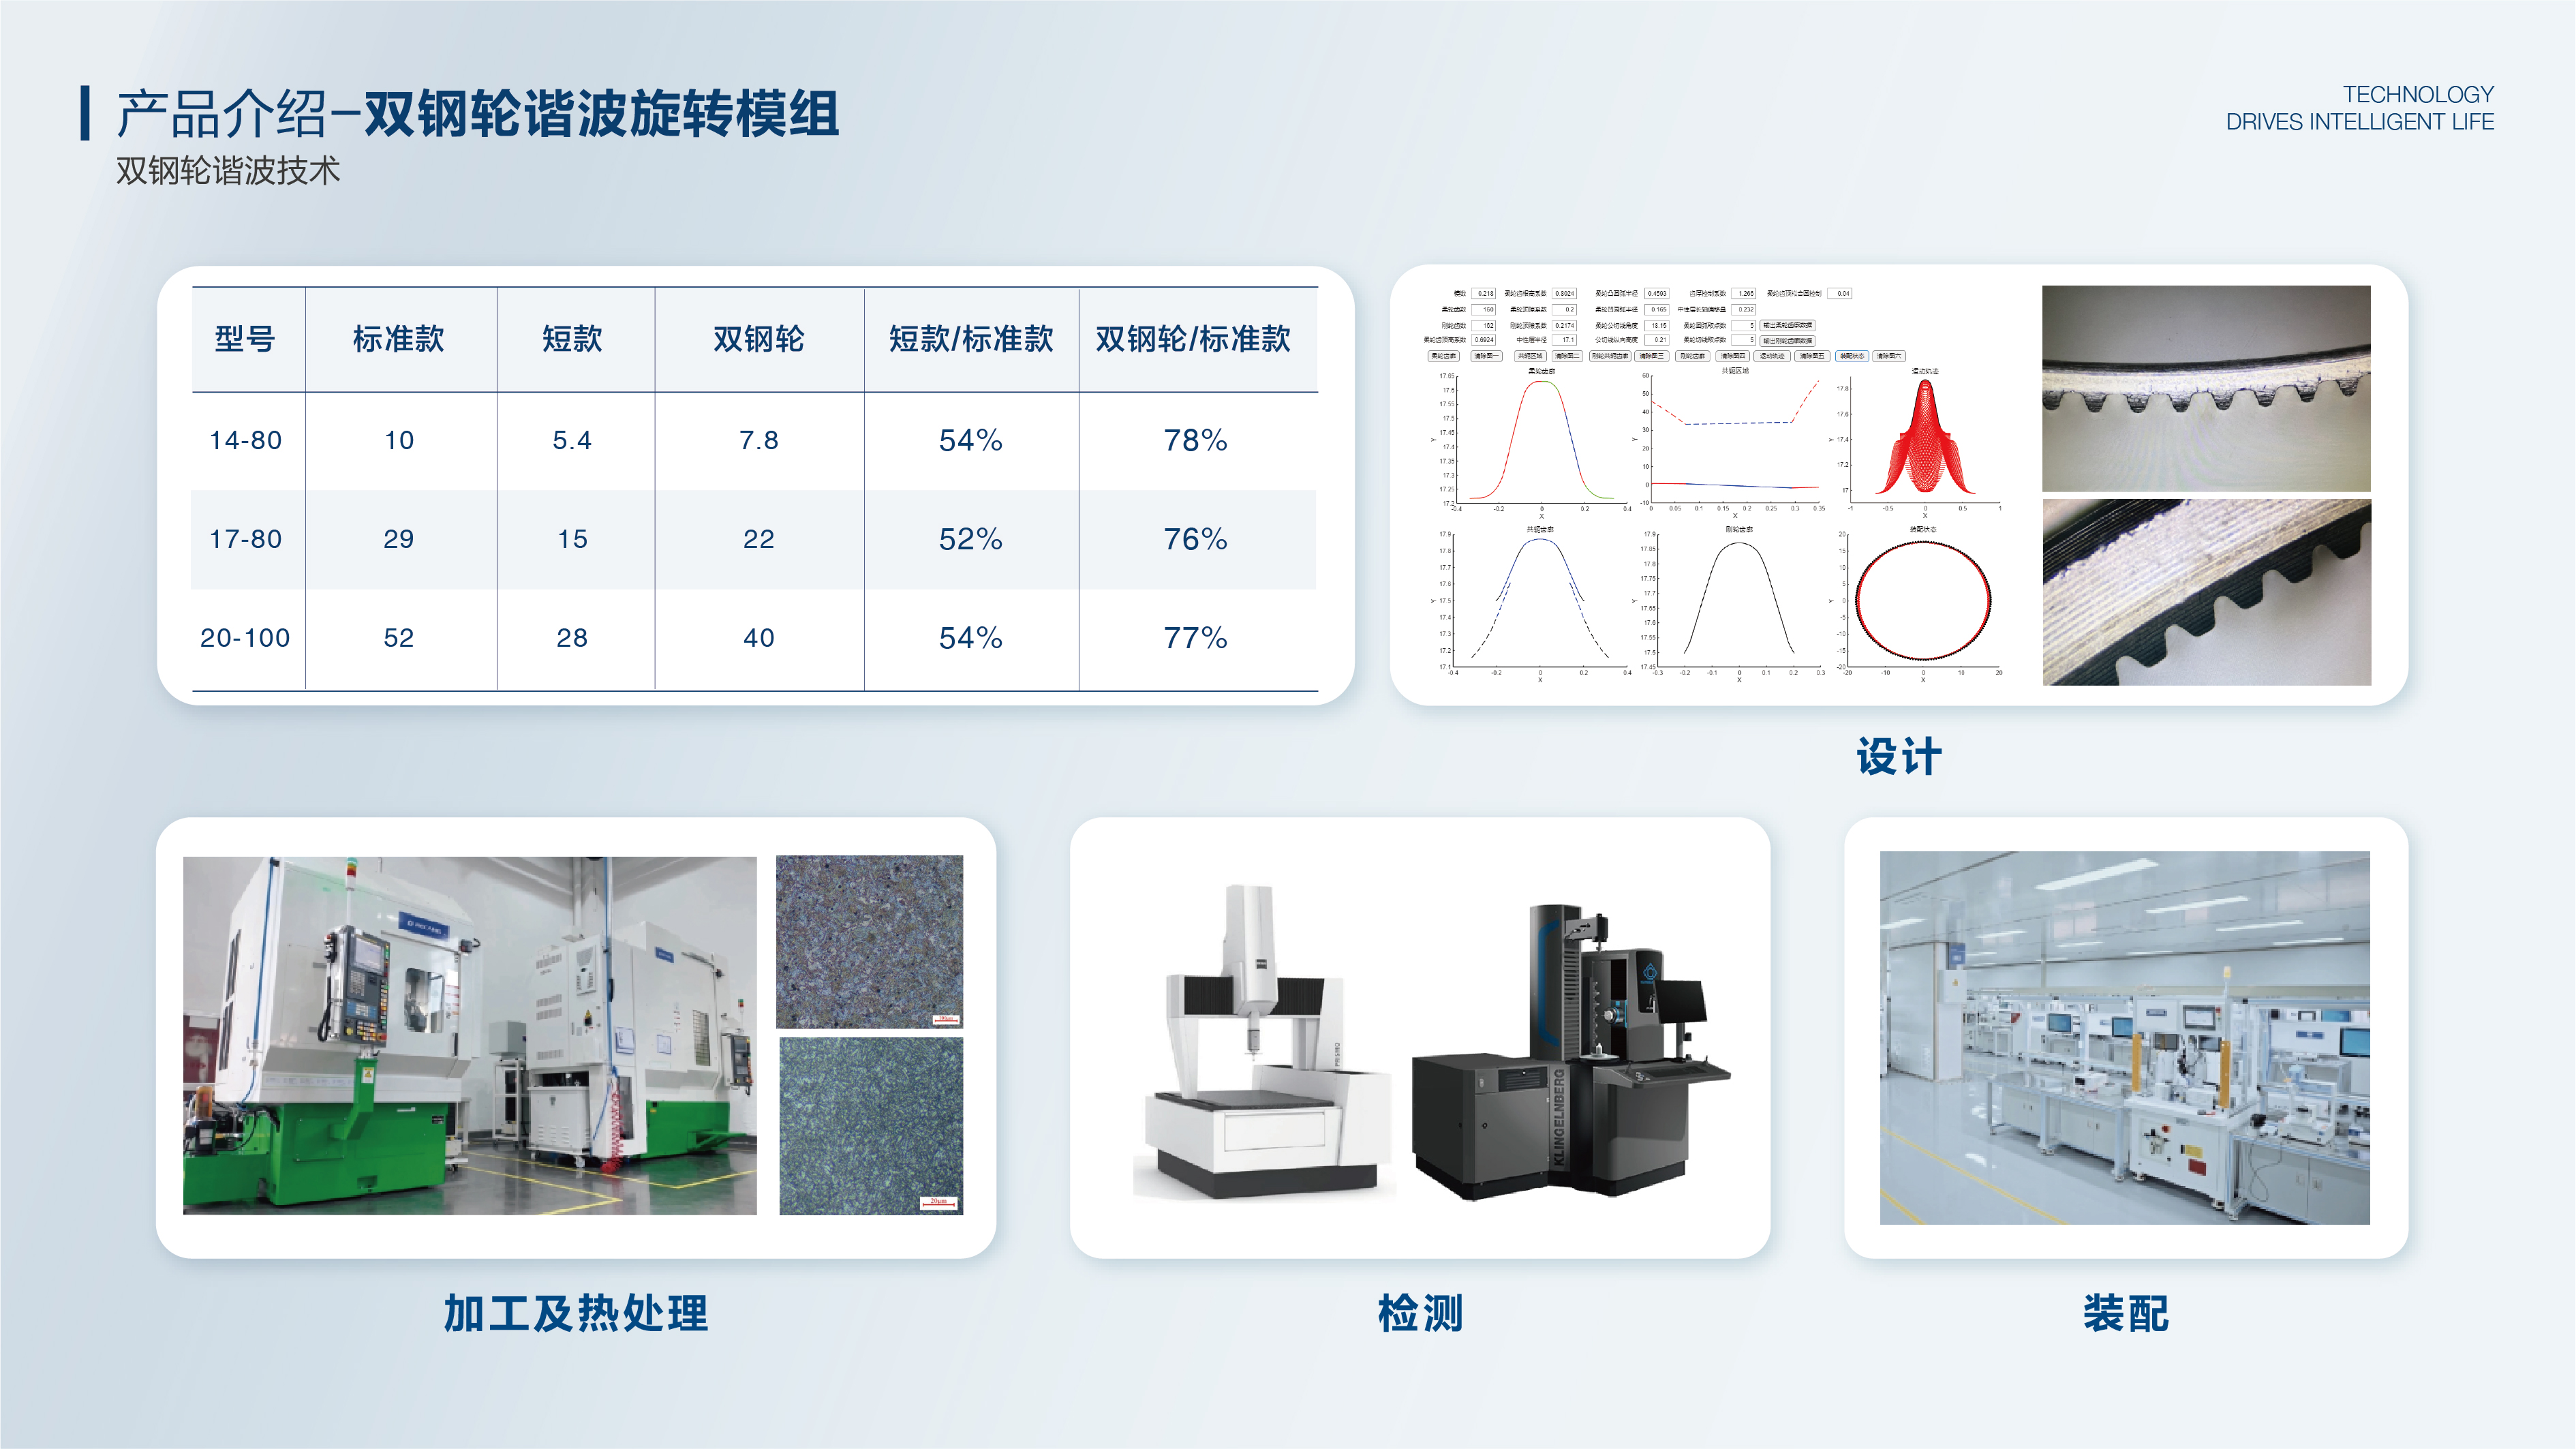
ハーモニックドライブは高い減速比と精度に優れています。ただし、ジョイントが小型化するにつれて、構造サイズを小さくすると耐荷重が損なわれることがよくあります。 Jiecang の答えは、 ダブル スチール ホイール ハーモニック テクノロジーです。.
14-80、17-80、20-100 仕様で利用可能なこの設計は、標準トルク能力の 76% ~ 78% を維持しながら軸長を短縮します。その秘密は金属を除去するだけではなく、荷重経路、歯形、組み立て精度の最適化にあります。
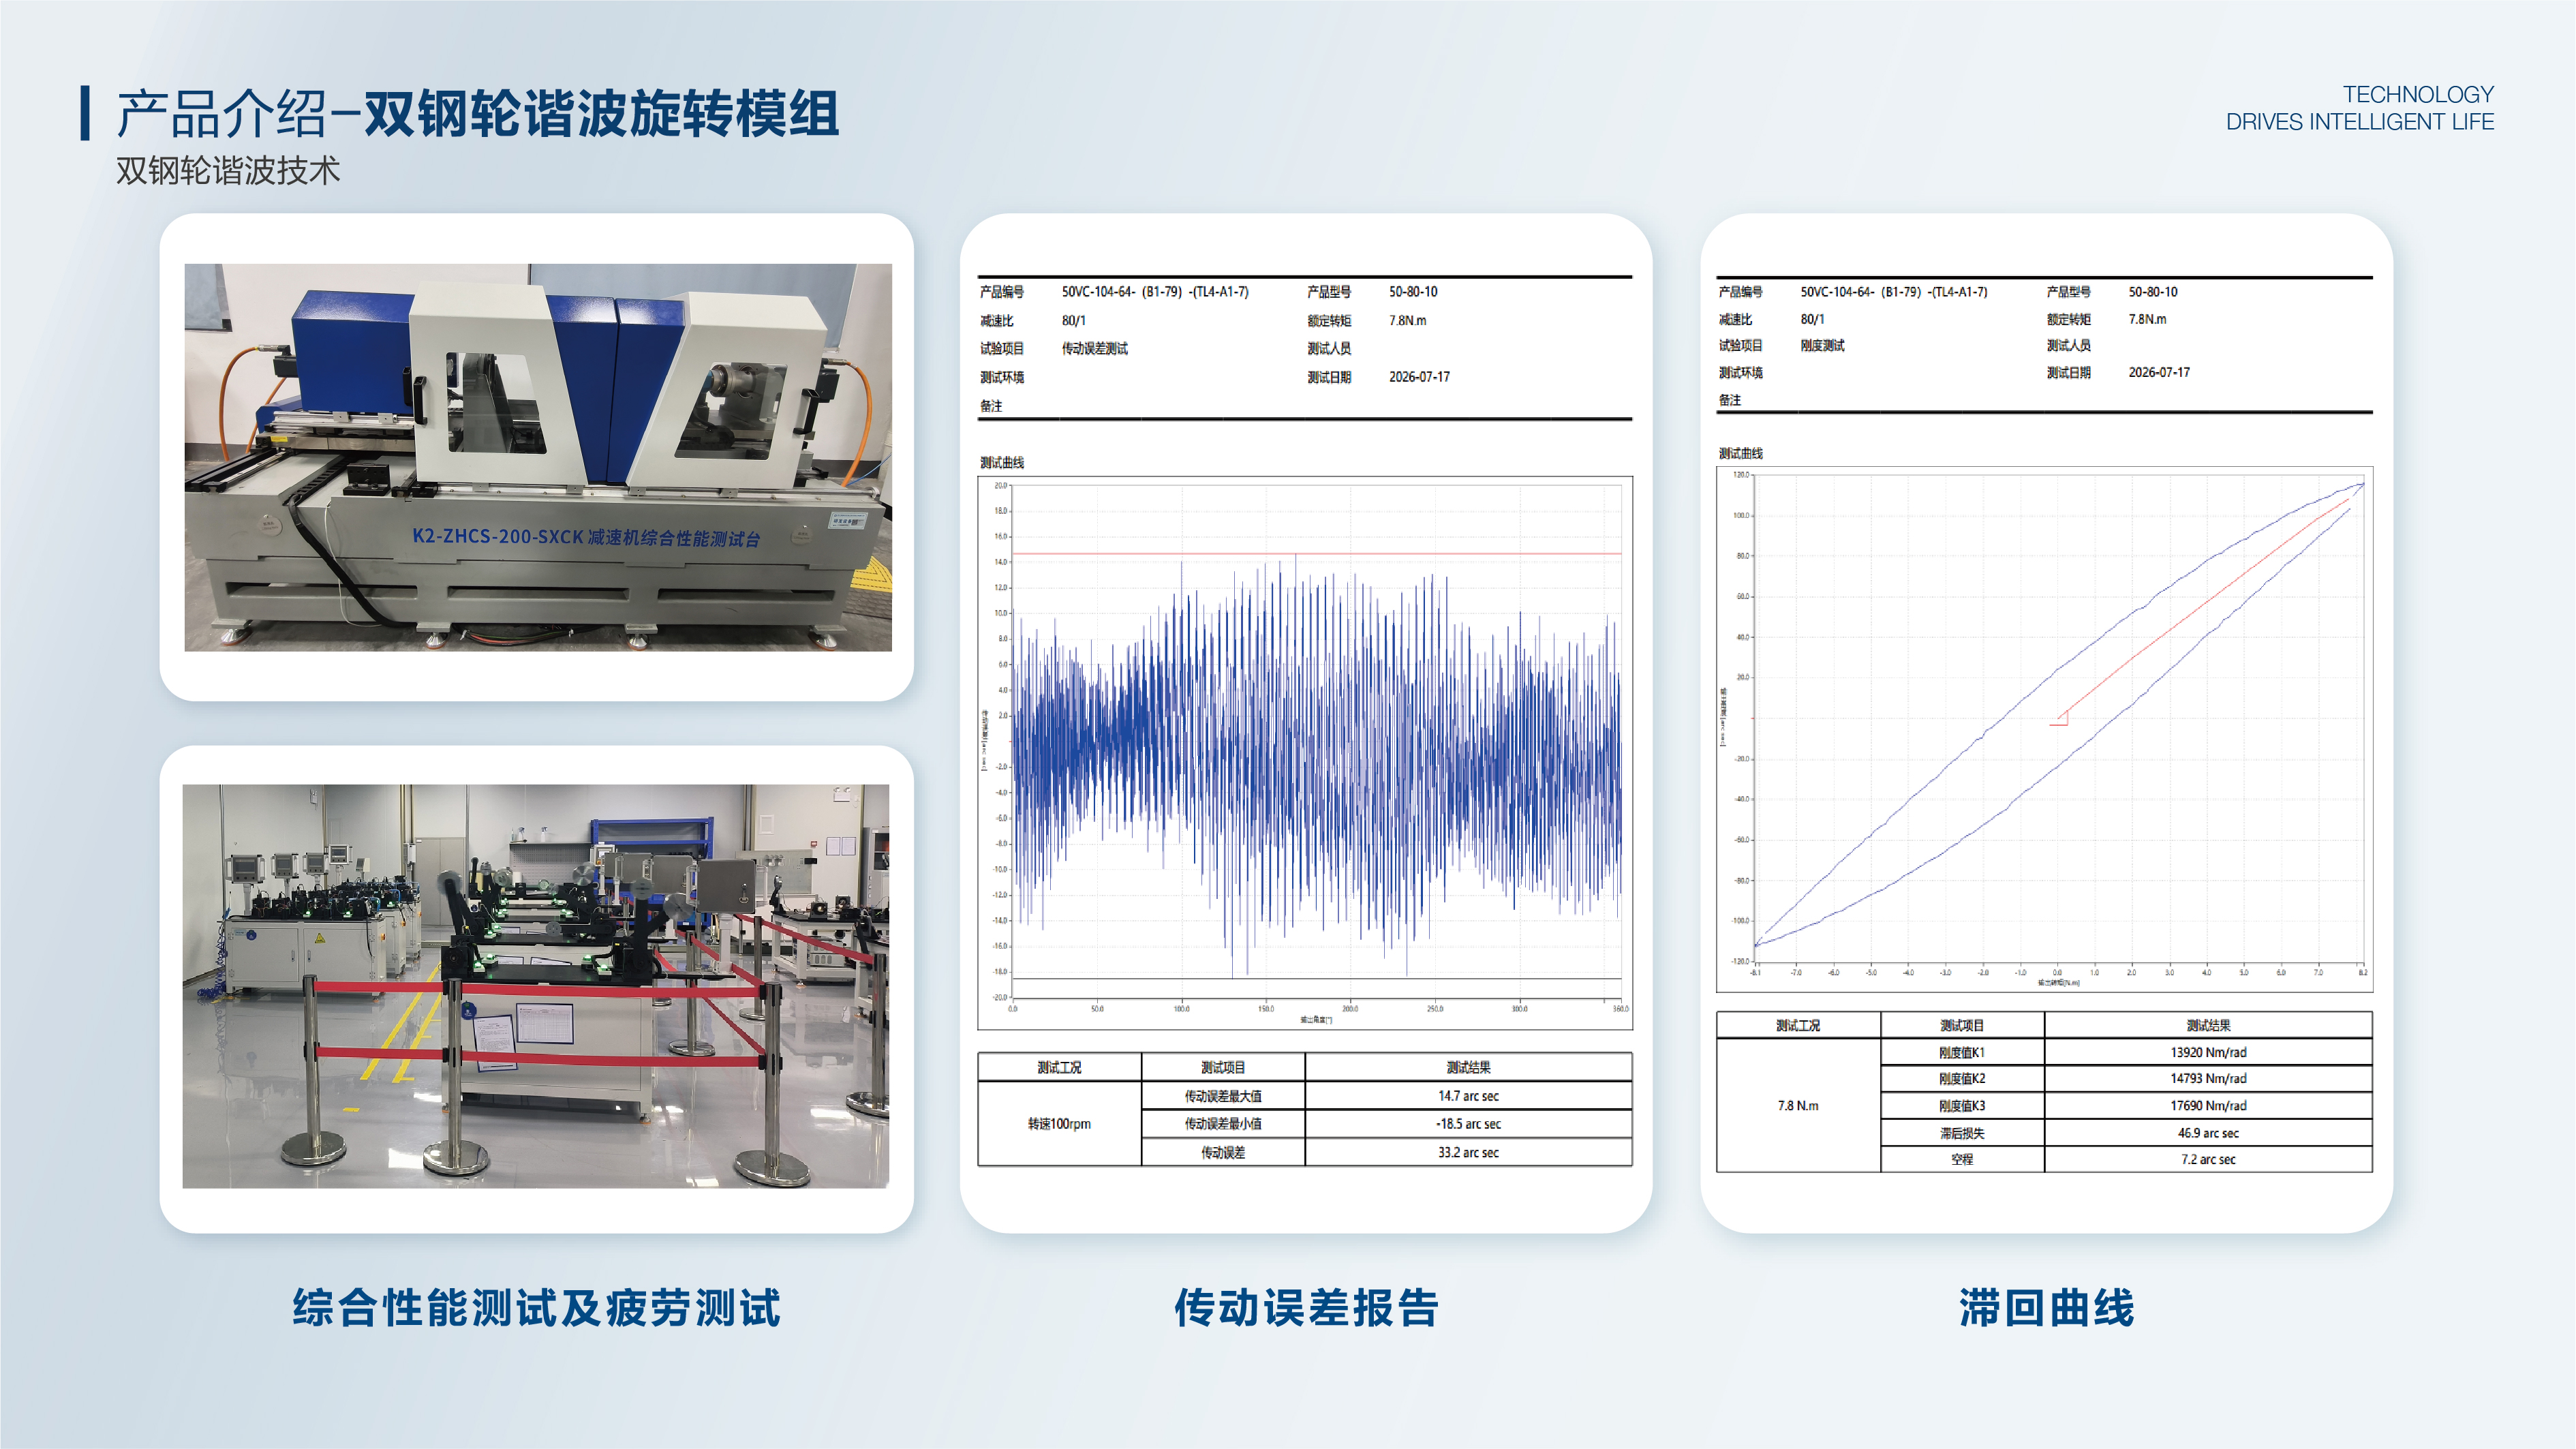
JCHM50: 定格トルク10N・m(ピーク30N・m)、質量わずか0.41~0.5kg。
JCHM70: 定格トルク60N・m、重量約1kg、出力再現性±10秒角。
2. 先端材料で限界を超える
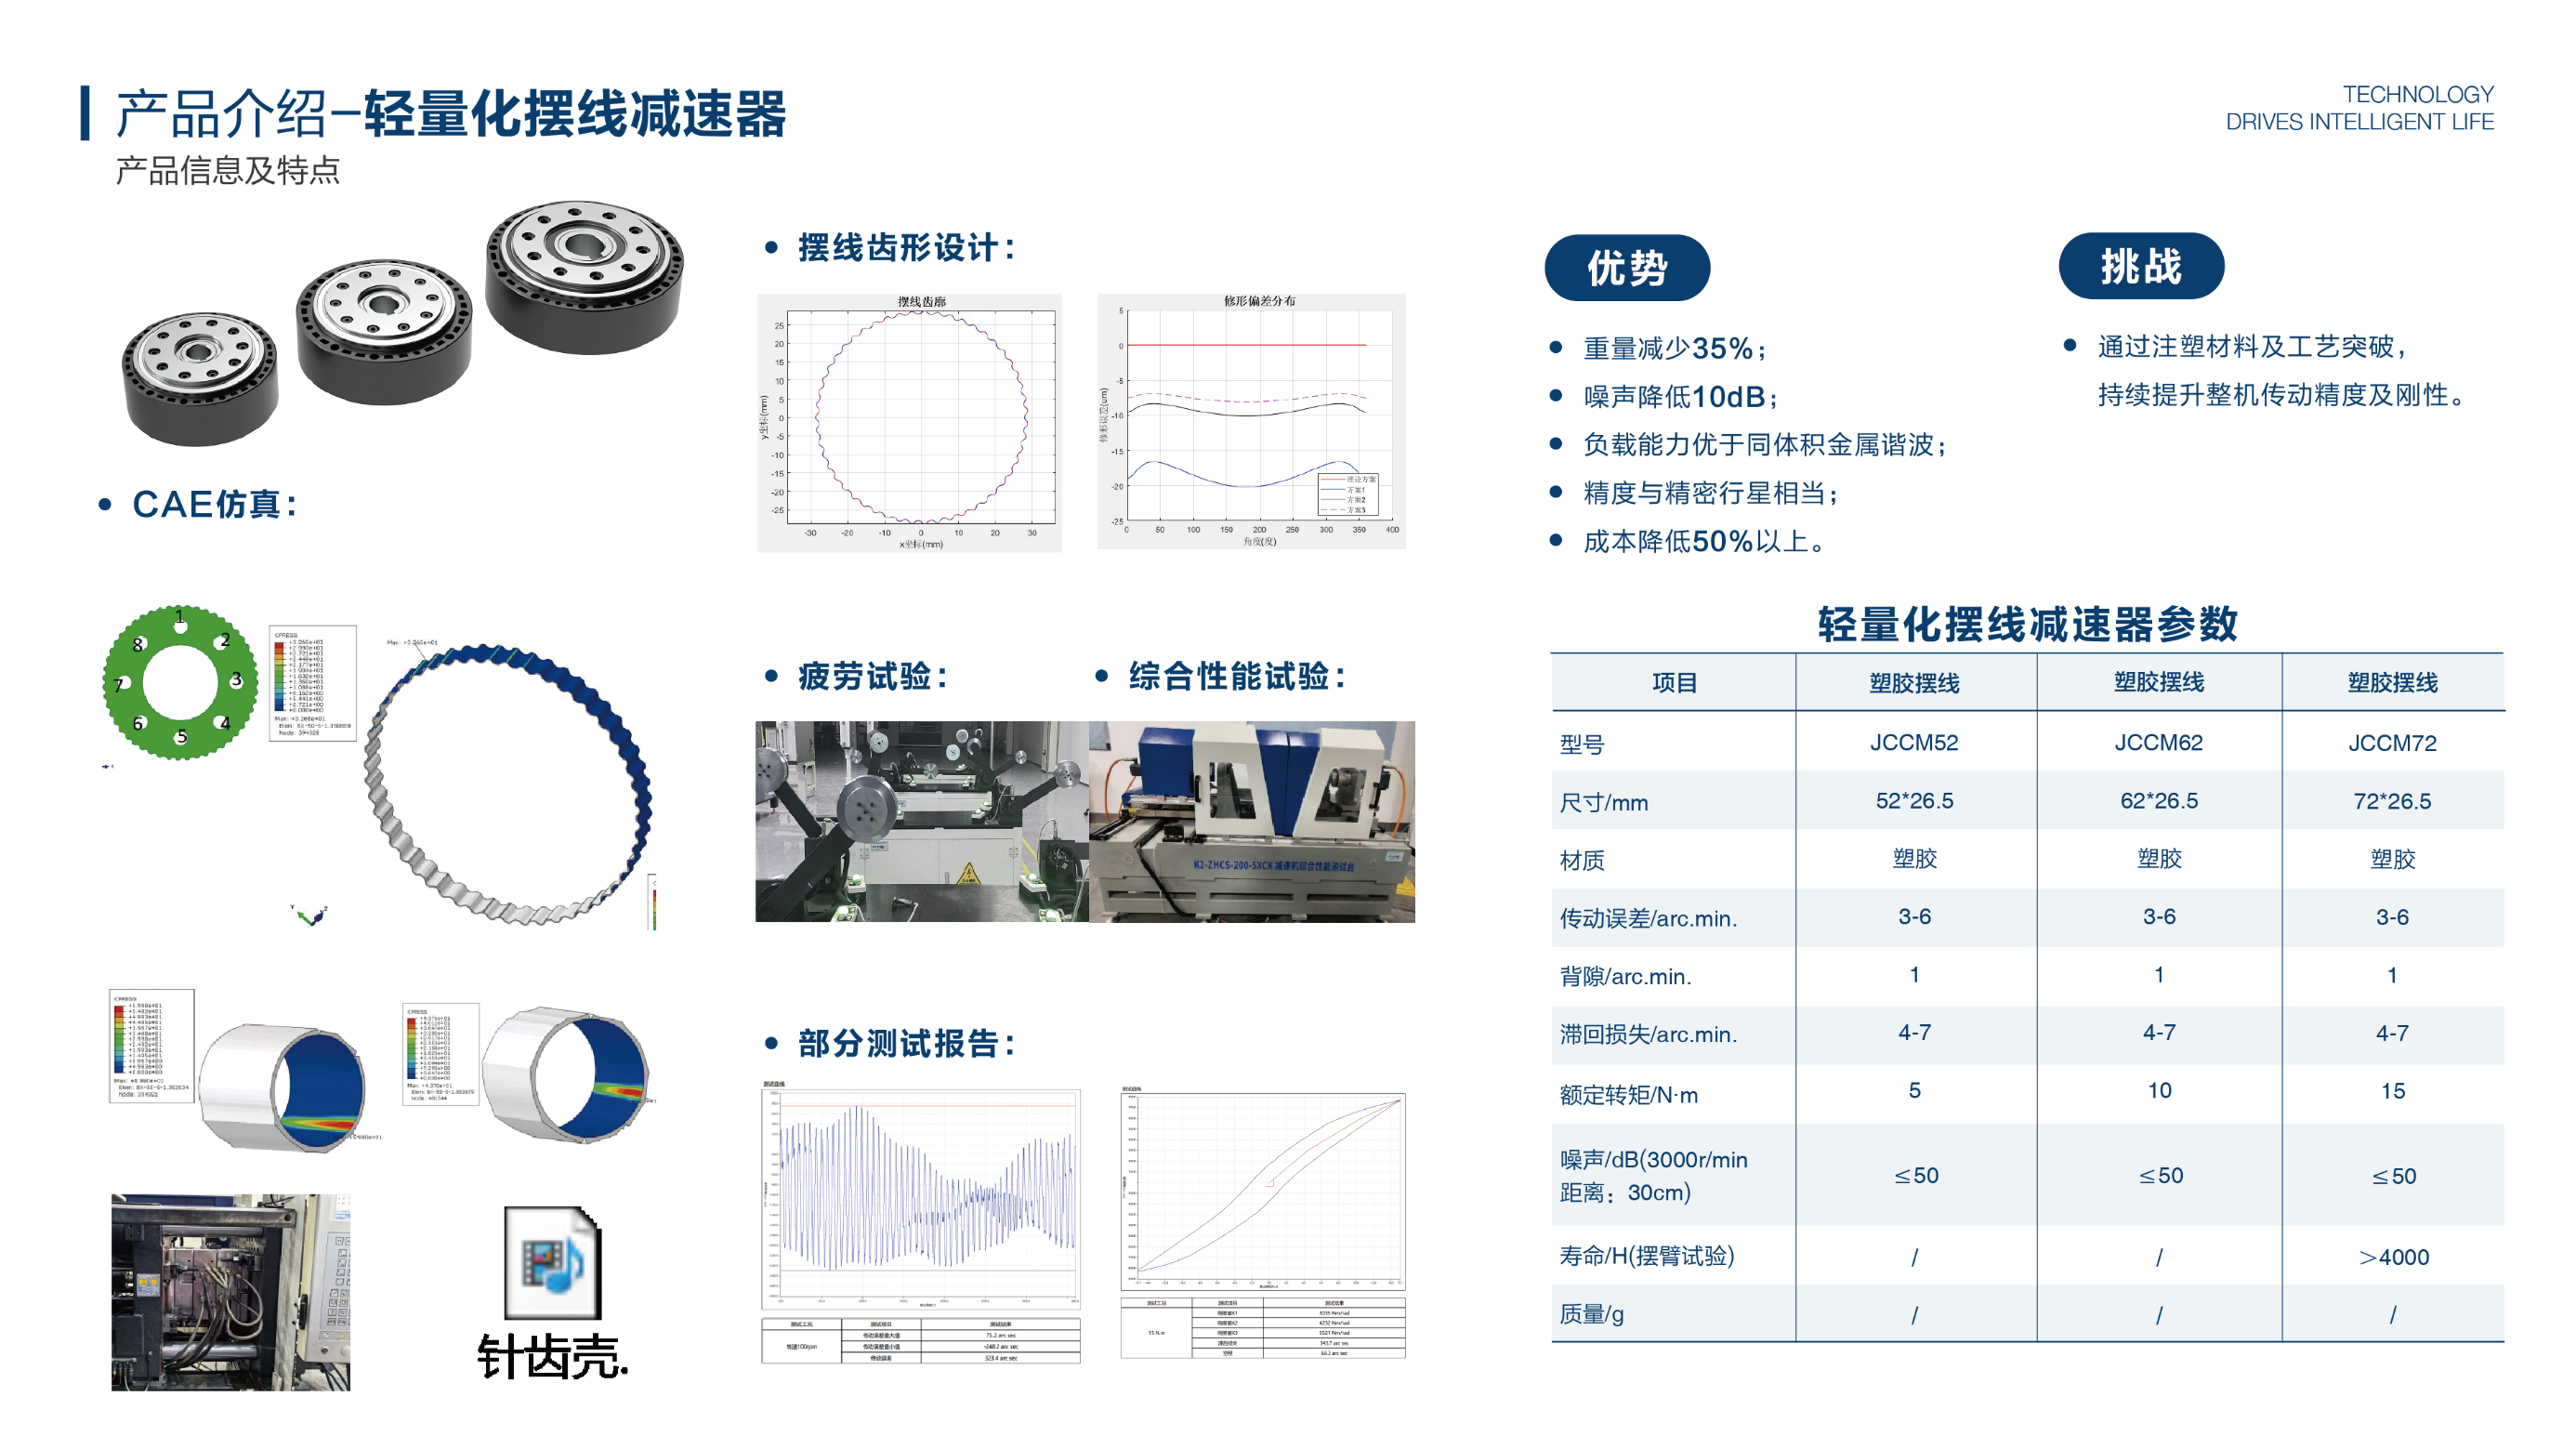
構造の再設計により余分な重量が削減されると、先進的な素材が物理的な限界を押し上げます。 Jiecang の軽量高調波ソリューションは、30% の重量削減を目指しています。さらに、 新素材サイクロイドモジュール(JCBMシリーズ)により 35%の軽量化と10dBの低騒音化を実現しました。
金属を高度なポリマーに置き換えることは、単純な交換ではありません。異なる剛性と熱膨張率を考慮して、歯形、構造的完全性、射出成形プロセスを完全に再設計する必要があります。 JCBMシリーズ(Φ52、Φ62、Φ72)は、 JCBM52 がわずか0.38kgで5N・mを実現し、サイクロイドドライブがサイズ、重量、トルクの全く新しいバランスを提供することを証明しています。
3. 熱的課題: 液体冷却アクチュエーター
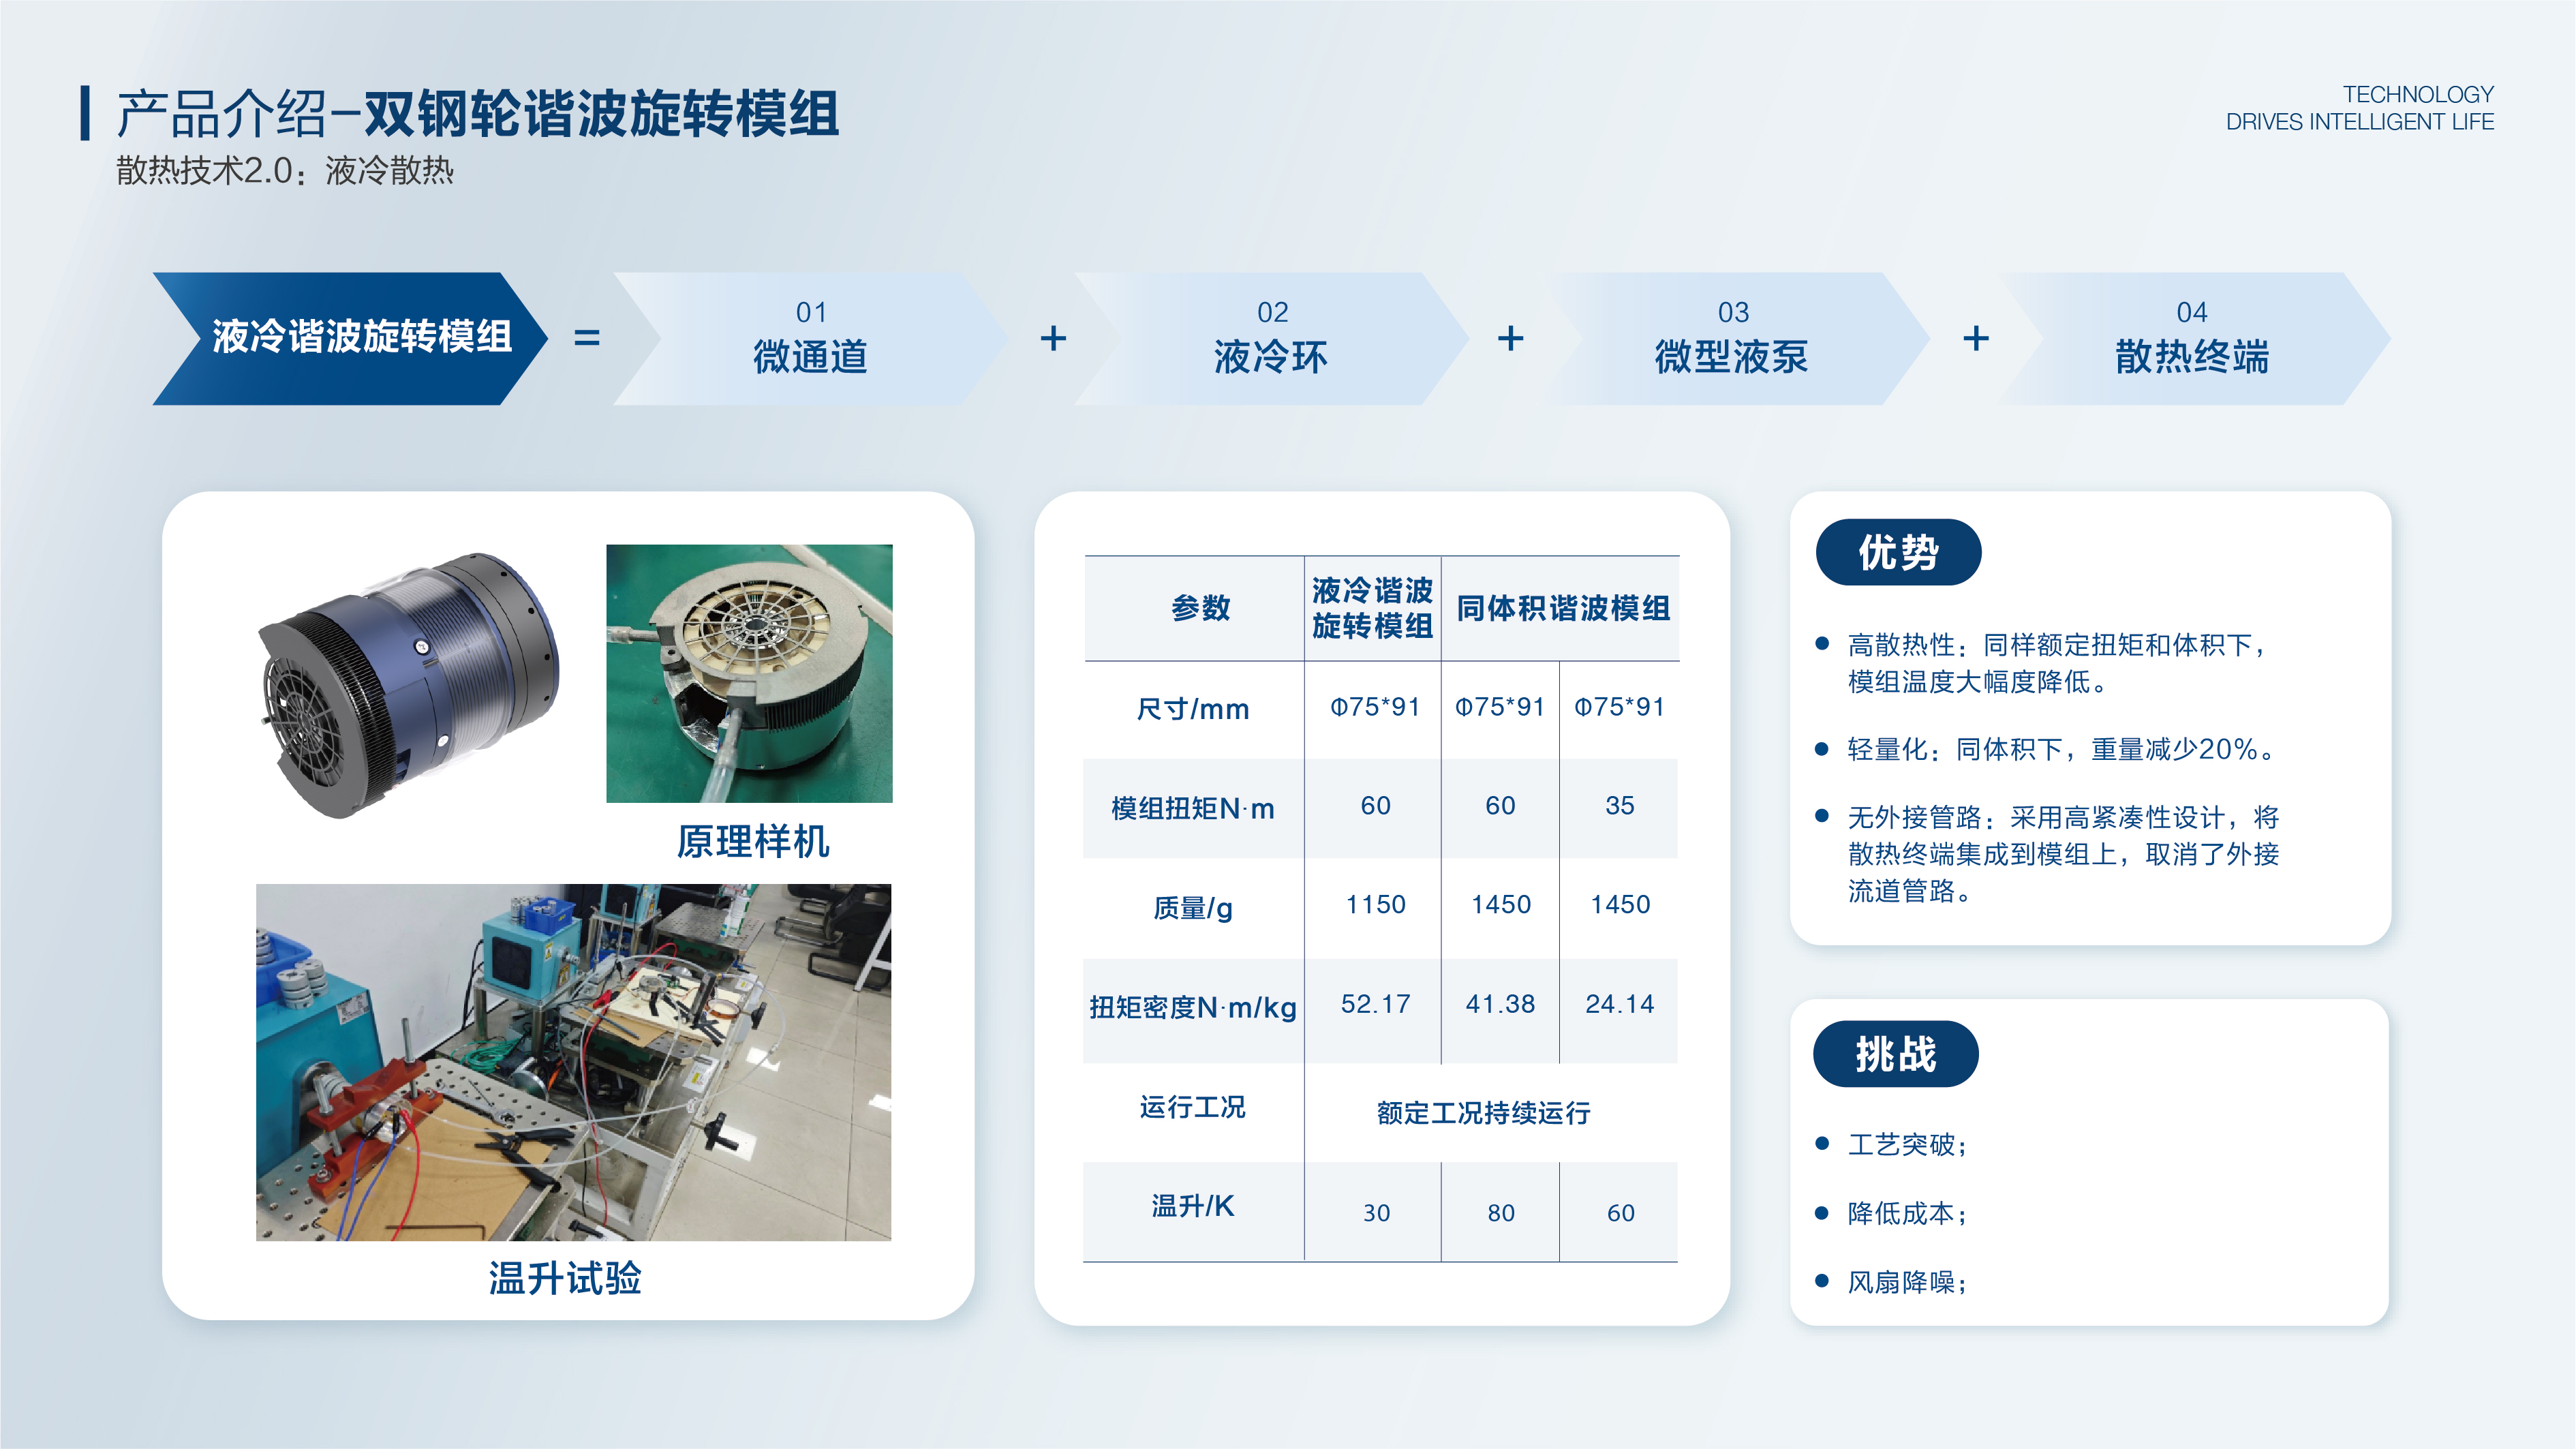
モジュールが小型化するにつれて、電力密度は飛躍的に高まります。熱管理はもはや後回しにはできません。 JIECANG が新たに発表した 液冷ハーモニックロータリーモジュールは、 マイクロチャネル、液冷リング、マイクロポンプをアクチュエータの構造に直接統合しています。熱伝導経路と空気の流れを最適化することで、より高い電力密度が長期安定性を損なうことがないことを保証します。
軽量化の意味
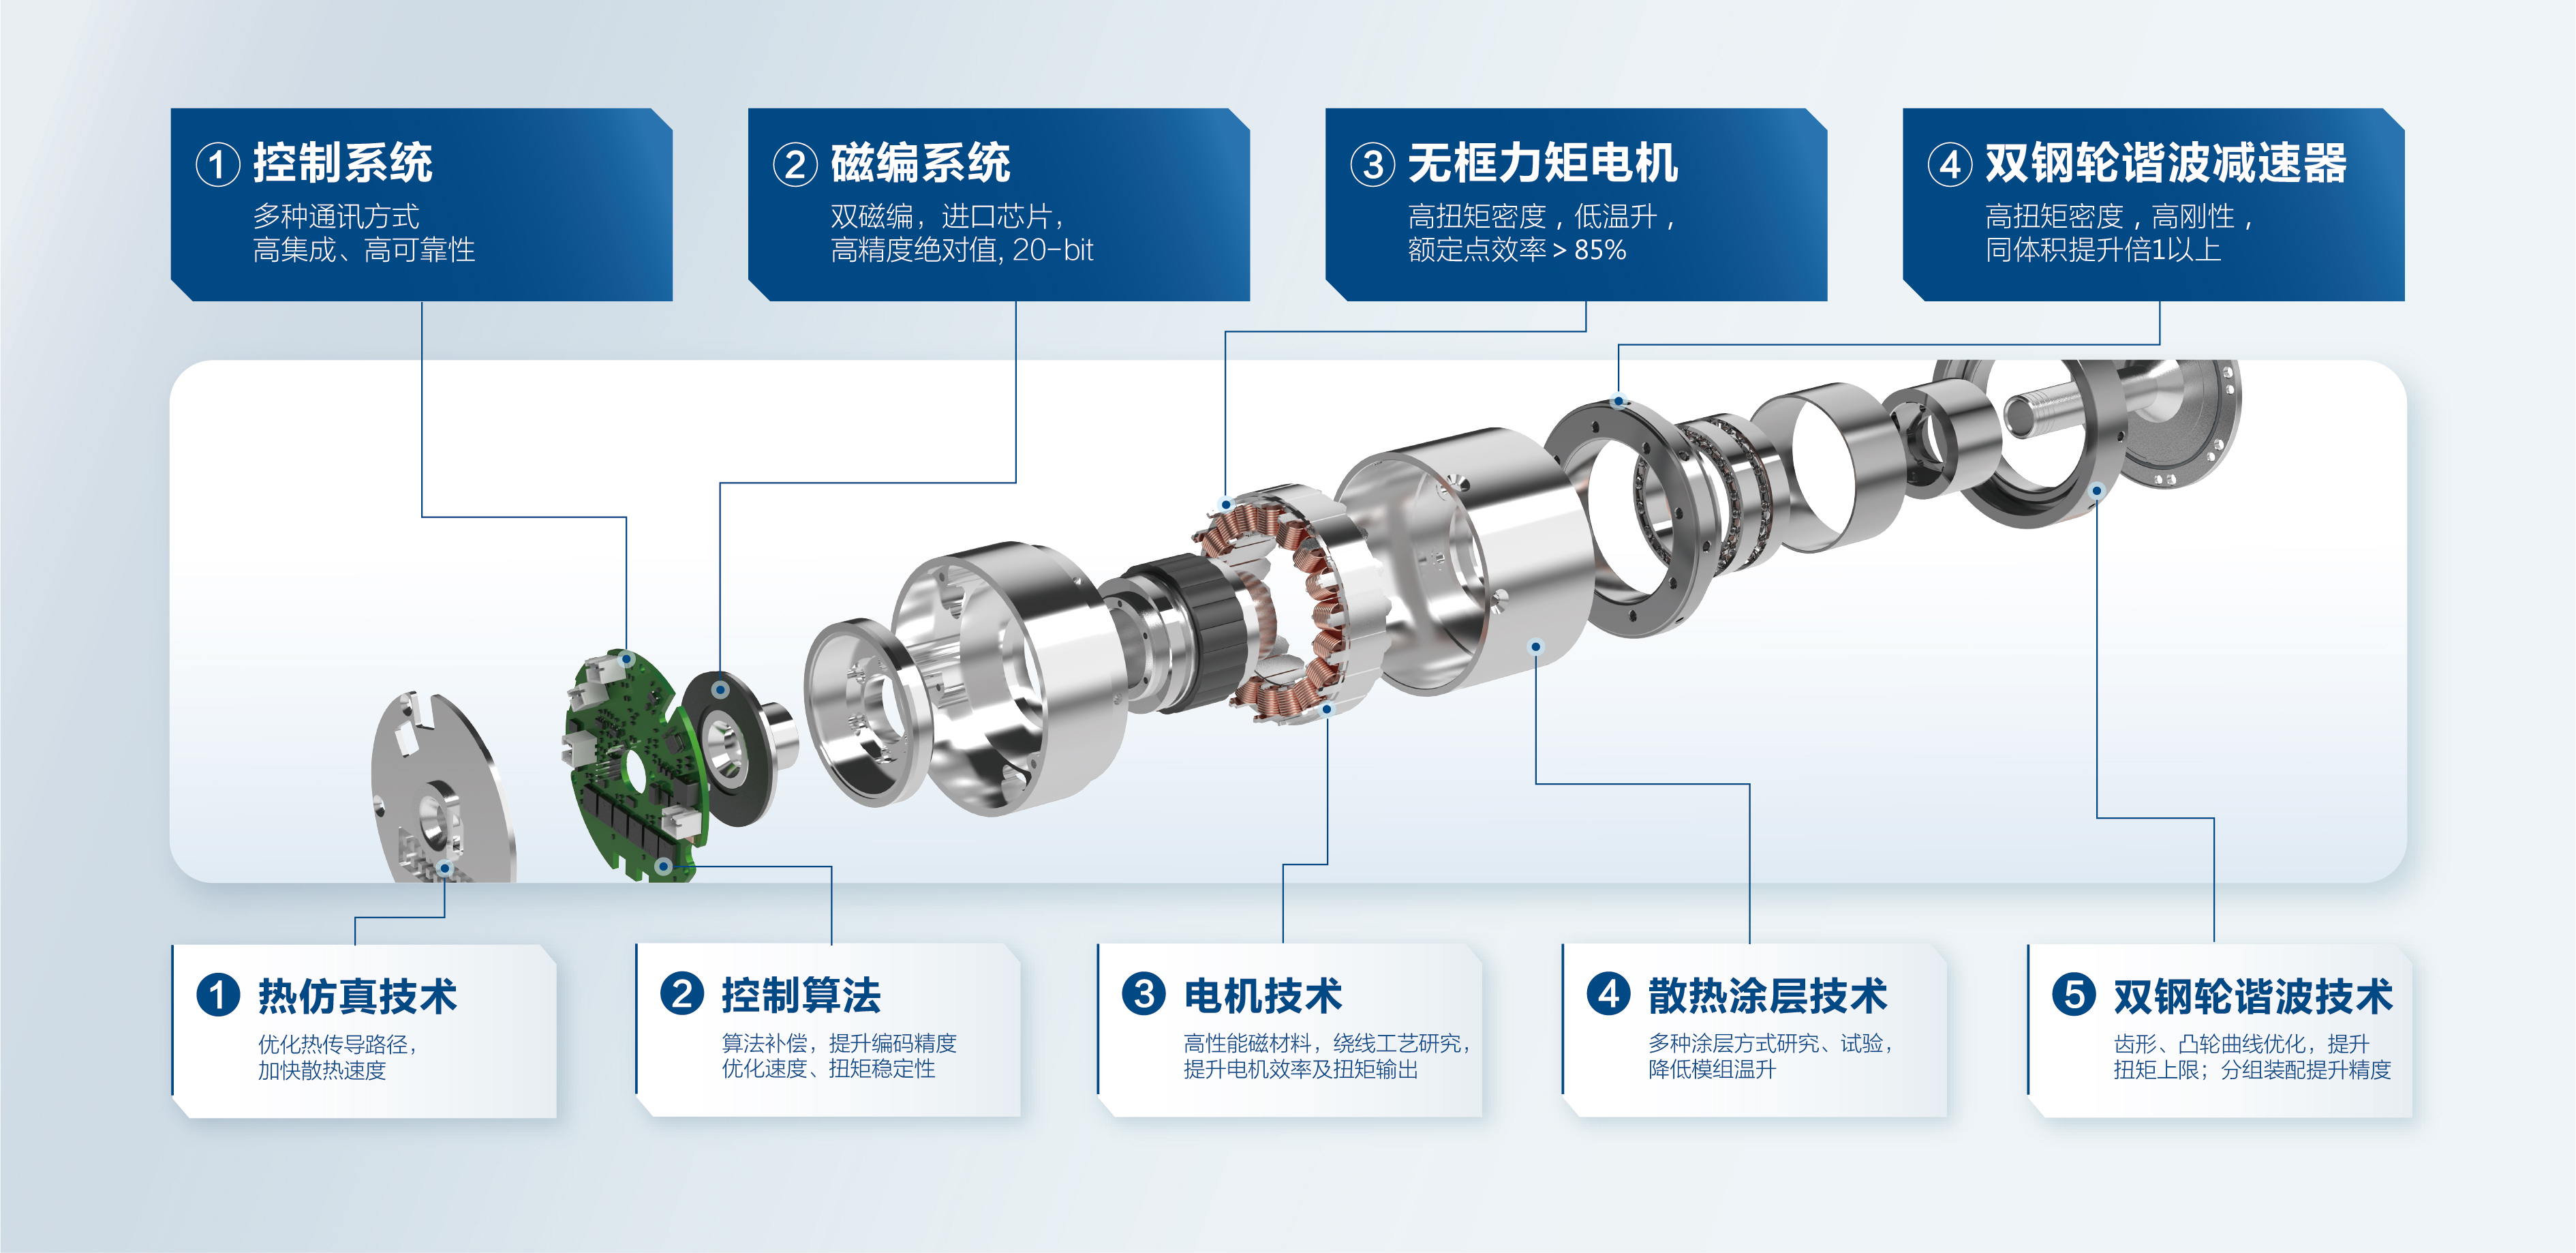
軽量化の最終目標は、単に規模を小さくすることだけではありません。よりコンパクトな形状で、妥協のないトルク、正確な精度、熱安定性を維持することが重要です。このマルチパス戦略はまさに JIECANG が次世代ロボット工学を推進する方法です。


